资源
正文
项目组成
原生 RT-Thread 的文件组成及其对应的功能可以理解为:
组件与服务层
  └─ components/          Shell、文件系统、网络、驱动框架等
        ↓
RT-Thread 内核
  ├─ src/                  线程、调度、IPC、定时器、内存管理
  └─ include/              内核 API 和公共数据类型
        ↓
CPU 移植层
  └─ libcpu/               上下文切换、中断、启动栈等
        ↓
BSP 板级支持包
  └─ bsp/<厂商>/<架构>/<开发板>/
        ├─ board/         启动文件、时钟、链接脚本、板级驱动
        ├─ applications/  应用代码
        ├─ packages/      第三方软件包
        ├─ rtconfig.h     编译配置
        └─ SConstruct     构建脚本
        ↓
MCU 硬件
-
src/:RT-Thread 内核源码,例如线程调度、信号量、互斥锁、消息队列、定时器、内存管理。 -
include/:内核对外提供的头文件和 API,例如rtthread.h。 -
libcpu/:不同 CPU 架构的移植代码。 -
components/:可选组件,包括 FinSH/MSH、DFS 文件系统、网络协议栈、POSIX、Libc、USB、驱动框架等。 -
bsp/:具体芯片和开发板的移植代码。 -
applications/:用户自己的业务程序,不属于 RT-Thread 内核。 -
packages/:第三方或社区软件包,例如 mbedTLS、NTP、AT 设备驱动等。 -
Kconfig/.config/rtconfig.h:功能裁剪和编译配置。 -
SConstruct/SConscript:SCons 构建脚本。
系统架构
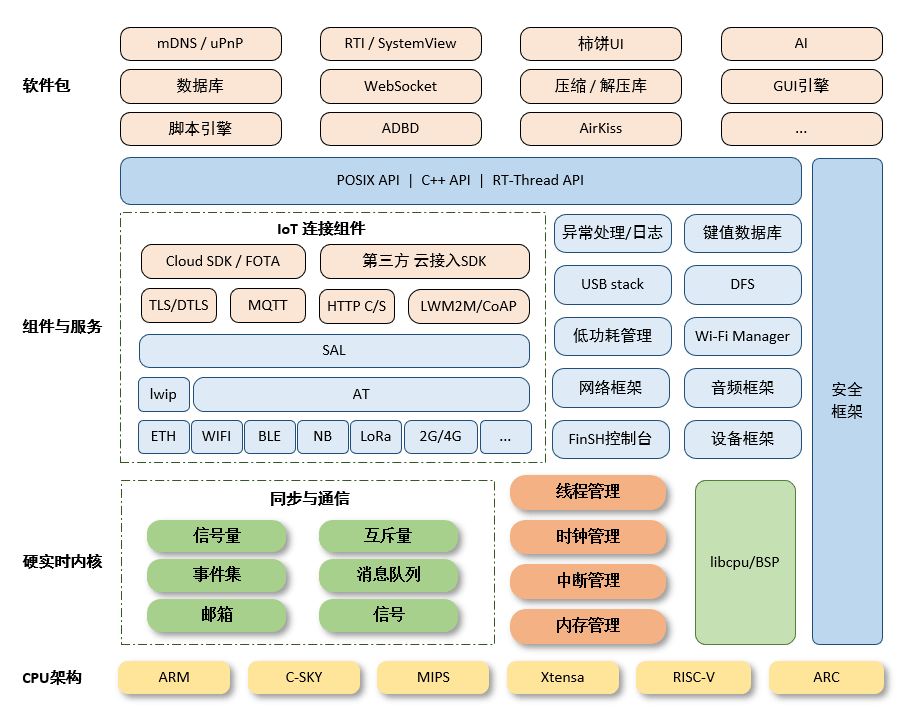
-
内核层:RT-Thread 内核,是 RT-Thread 的核心部分,包括了内核系统中对象的实现。
-
组件与服务层:组件是基于 RT-Thread 内核之上的上层软件,例如虚拟文件系统、FinSH 命令行界面、网络框架、设备框架等。采用模块化设计,做到组件内部高内聚,组件之间低耦合。
-
RT-Thread 软件包:运行于 RT-Thread 物联网操作系统平台上,面向不同应用领域的通用软件组件,由描述信息、源代码或库文件组成。RT-Thread 已经支持的软件包数量已经达到 450+(默认不在 RT-Thread 系统中,RT-Thread/packages: packages index repository for rt-thread.)。
软件包安装
先安装 env-windows,使用命令:
git clone --recursive --depth 1 https://gitee.com/mirrors_RT-Thread/env-windows.git然后打开 env.exe,初次进入要安装一大堆虚拟环境:
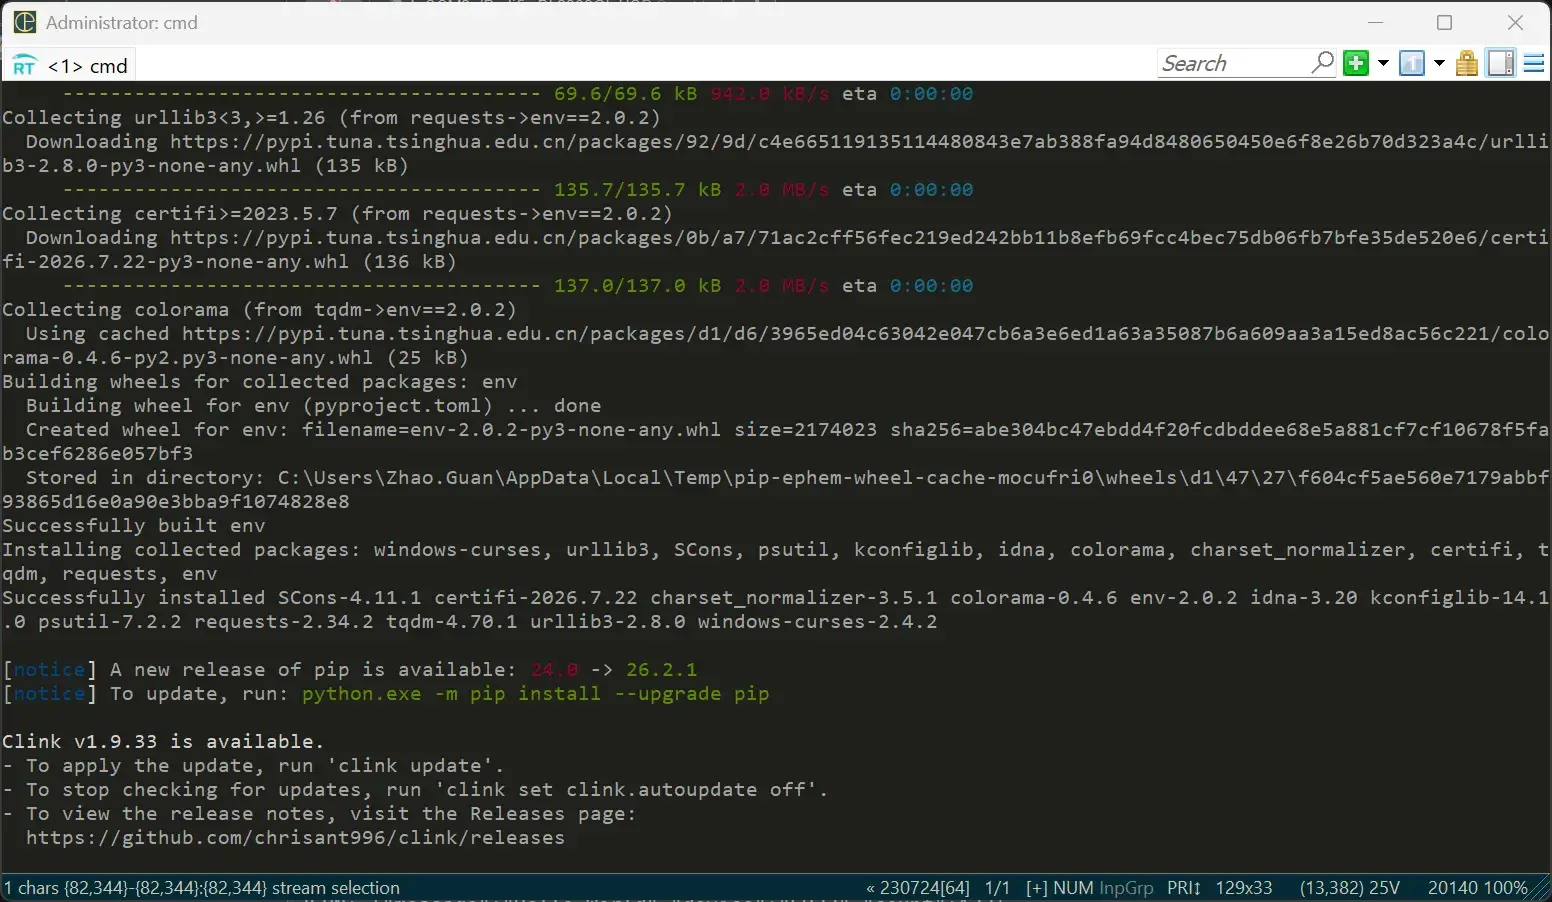
进入正确的 bsp 目录(必须包含 Kconfig、SConstruct 和 rtconfig.py),打开配置界面:
menuconfig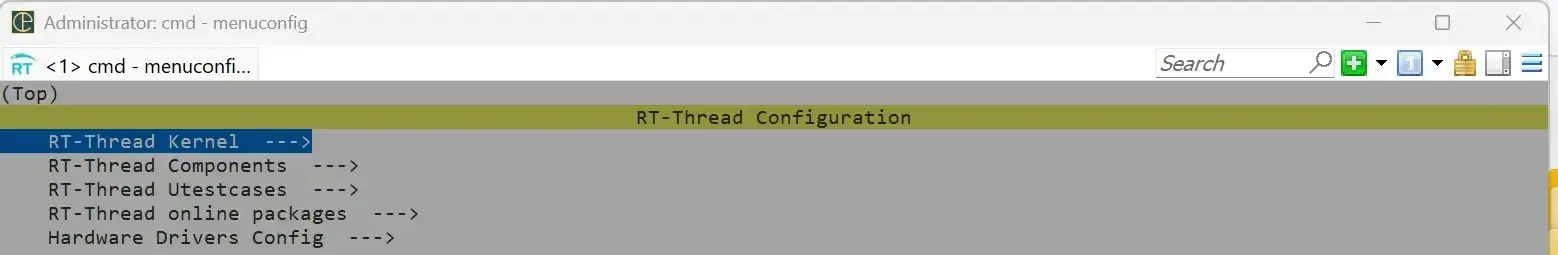
选择 RT-Thread online packages 尝试安装新的软件包:
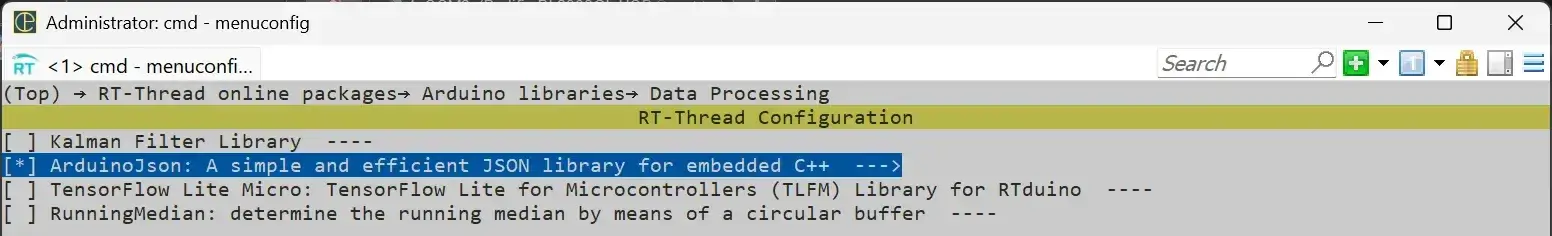
选中后,按 S 保存,然后按 Esc 退出。这一步会改变 .config。
使用命令下载软件包:
pkgs --update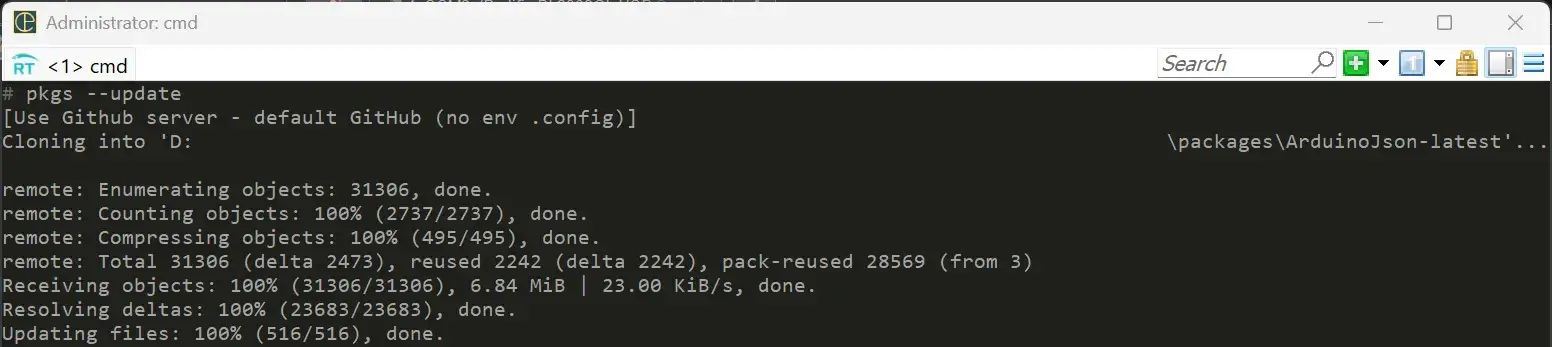
下载完成后,如果是标准的 RT-Thread BSP 可以使用如下命令生成 Keil 工程:
scons --target=mdk5但如果不是,则还是手动更新 include 路径好了……
操作系统
经典特征
大学教材里说“操作系统的特征”(以 Linux/Unix 这种通用操作系统为原型),通常首先指四个经典特征:
| 教材里的基本特征 | 含义 | 普通 RT-Thread |
|---|---|---|
| 并发 Concurrency | 多个任务在一段时间内交替运行 | 有(多线程抢占式优先级调度) |
| 共享 Sharing | 多个任务共享 CPU、内存、设备 | 有(信号量 Semaphore、互斥锁 Mutex、事件集 Event、邮箱 Mailbox、消息队列 Message Queue) |
| 虚拟 Virtualization | 把一个物理资源抽象成多个逻辑资源(如一个 CPU 看起来像多个虚拟 CPU) | 部分具备(RT-Thread 没有 Linux/Unix 这种虚拟内存的概念) |
| 异步 Asynchronism | 程序以不可预测的速度向前推进,需要同步机制协调 | 有(信号量 Semaphore、事件集 Event、消息队列 Message Queue、回调 Callback、中断 Interrupt、计时器 Timer) |
概念
| 大学教材概念 | RT-Thread 对应 |
|---|---|
| 进程 / 线程 | rt_thread |
| PCB / TCB | rt_thread 控制块 |
| 调度器 | Scheduler |
| 就绪队列 | Ready Queue |
| 上下文切换 | Context Switch |
| 信号量 | rt_sem |
| 互斥量 | rt_mutex |
| 消息队列 | rt_mq |
| 事件 | rt_event |
| 动态内存 | rt_malloc |
| 内存池 | rt_mp |
| I/O 管理 | rt_device |
| 文件系统 | DFS |
| Shell | FinSH / MSH |
| 时钟中断 | SysTick |
| 系统时钟 | rt_tick |
| 定时器 | rt_timer |
特性
| 大学《操作系统》 | RT-Thread |
|---|---|
| CPU / 处理机管理 | Scheduler |
| 进程/线程管理 | Thread |
| 进程调度 | Priority Scheduler |
| 进程同步 | Semaphore / Mutex / Event |
| 进程通信 | Mailbox / Message Queue |
| 中断管理 | Interrupt subsystem |
| 时钟管理 | Tick / Timer |
| 内存分配 | Heap / MemHeap / Memory Pool |
| 虚拟内存 | MMU / Page Table(普通 MCU 版通常没有) |
| 进程地址空间隔离 | Process isolation(普通 MCU 版通常没有) |
| 文件管理 | DFS |
| 设备管理 | RT-Thread Device Framework |
| 网络 | lwIP / SAL 等 |
| Shell | FinSH / MSH |
| POSIX API | POSIX compatibility layer |
| 用户态 / 内核态 | User/Kernel Mode(普通 MCU 版通常没有) |
| 多用户权限 | user/group/ACL 等(通常不是目标) |
Shell 命令
主要命令
原生 RT-Thread 的命令行组件叫 FinSH。命令并不是固定不变的,取决于 Kconfig 是否启用了 DFS、设备驱动、网络组件等。以 MSH 模式为例:
| 命令 | 作用 |
|---|---|
help | 列出当前系统中注册的所有命令及说明 |
version | 显示 RT-Thread 版本信息 |
clear | 清空终端屏幕 |
console set <设备名> | 切换 FinSH 控制台设备,例如切换到另一个串口 |
reboot | 重启系统 |
ps | 查看系统线程、优先级、状态、栈使用等信息 |
free | 查看堆内存总量、已使用量、峰值和剩余量 |
list | 查看内核对象信息 |
List 命令
list 支持的子命令包括:
Usage: list [options]
[options]:
    thread           - list threads
    timer            - list timers
    sem              - list semaphores
    event            - list events
    mutex            - list mutexs
    mailbox          - list mailboxs
    msgqueue         - list message queues
    memheap          - list memory heaps
    device           - list devices
    fd               - list file descriptors
网络组件 netdev
| 命令 | 配置开关 | 作用 |
|---|---|---|
ifconfig | NETDEV_USING_IFCONFIG | 查看和配置网络接口 |
ping | NETDEV_USING_PING | 发送 ICMP 请求,测试连通性和延迟 |
dns | 随 netdev 编译 | 查看或设置 DNS 服务器 |
netstat | NETDEV_USING_NETSTAT | 查看网络接口的 TCP/IP 统计信息 |
可选调试和内存命令
这些命令只有打开相应配置后才会出现:
| 命令 | 依赖 | 作用 |
|---|---|---|
backtrace | RT_USING_LIBC | 查看当前线程或指定线程的调用栈 |
memcheck | RT_USING_MEMTRACE | 检查堆内存块 |
memtrace | RT_USING_MEMTRACE | 输出内存分配跟踪信息 |
memheapcheck | RT_USING_MEMHEAP、RT_USING_MEMTRACE | 检查 MemHeap |
memheaptrace | RT_USING_MEMHEAP、RT_USING_MEMTRACE | 输出 MemHeap 内存跟踪信息 |
命令行交互功能
- 上下方向键查看历史命令;
- 保存最近 5 条命令;
- Tab 命令补全;
- 命令选项补全;
- 文件路径补全;
- 命令描述信息显示。
自定义命令
RT-Thread 里最常见的是用 MSH 命令导出宏:
MSH_CMD_EXPORT()把一个普通 C 函数注册成 shell 命令。
int command(int argc, char **argv)这和 Linux 的 main(argc, argv) 很像。
例如做一个加法命令:
#include <rtthread.h>
#include <stdlib.h>

static int add(int argc, char **argv)
{
    int a;
    int b;

    if (argc != 3)
    {
        rt_kprintf("Usage: add <a> <b>\n");
        return -1;
    }

    a = atoi(argv[1]);
    b = atoi(argv[2]);

    rt_kprintf("%d + %d = %d\n",
               a,
               b,
               a + b);

    return 0;
}

MSH_CMD_EXPORT(add, add two numbers);
然后:
msh /> add 10 20
10 + 20 = 30
结构体
线程 thread
概念
裸机通常是 while(1) 顺序执行;RTOS 可以让多个线程“看起来同时运行”,由调度器分配 CPU。
shell 里的 ps / list thread 命令可以查看当前系统中所有线程的运行状态:
thread   pri  status   sp         stack size max used left tick error   tcb addr
--------------------------------------------------------------------------------
tshell    20  running  0x00000540 0x00001000   48%    0x0a     OK      0x203920e8
tcpip 10 suspend 0x00000490 0x00004000 08% 0x14 EINTRPT 0x2038cc98| 字段 | 含义 | 说明 |
|---|---|---|
thread | 线程名称 | 判断是哪一个线程 |
pri | 当前线程优先级 | 数字越小,优先级通常越高,如果多个线程处于 ready 状态,通常优先级高的会先得到 CPU |
status | 当前线程状态 | 常见状态有(running、ready、suspend、close、init) |
sp | 当前栈指针/栈相关信息 | 一般主要供底层调试 |
stack size | 分配给线程的栈大小 | 判断线程栈配置 |
max used | 历史最大栈使用率 | 判断有没有栈溢出风险(如果接近 100%,则可能有栈溢出风险) |
left tick | 当前剩余时间片 | 用于观察时间片调度(同优先级线程之间可以使用时间片流转) |
error | 线程错误码 | 正常一般为 0 |
tcb addr | TCB 的内存地址 | 描述该线程的结构体在内存中的地址 |
状态机
代码
| API | 典型状态变化 | 含义 |
|---|---|---|
rt_thread_create() | 不存在 → INIT | 创建线程,但还没参与调度 |
rt_thread_startup() | INIT → READY | 启动线程,放进就绪队列 |
rt_thread_mdelay() | RUNNING → SUSPEND → READY | 当前线程主动延时,期间阻塞;时间到后重新就绪 |
rt_thread_delete() | 任意可删除状态 → CLOSE | 删除动态线程,退出调度 |
rt_thread_self() | 不改变状态 | 只是获取“当前正在运行的线程” |
线程创建
| 动态方式 | 静态方式 |
|---|---|
rt_thread_create() | rt_thread_init() |
| 自动分配 TCB | 自己定义 struct rt_thread |
| 自动分配栈 | 自己定义数组作为栈 |
rt_thread_delete() | rt_thread_detach() |
动态线程
static void my_thread_entry(void *parameter)
{
    while (1)
    {
        /* 线程任务 */

        rt_thread_mdelay(1000);
    }
}

static int my_thread_init(void)
{
    rt_thread_t tid;

    /* 创建线程 */
    tid = rt_thread_create(
        "my_thread",         /* 线程名字 */
        my_thread_entry,     /* 线程入口函数 */
        RT_NULL,             /* 传给入口函数的参数 */
        1024,                /* 栈大小,单位字节 */
        20,                  /* 优先级,数字越小优先级越高 */
        10                   /* 时间片 tick */
    );

    if (tid == RT_NULL)
    {
        return -RT_ERROR;
    }

    rt_thread_startup(tid);

    return RT_EOK;
}

INIT_APP_EXPORT(my_thread_init);  // 把 my_thread_init() 注册到 RT-Thread 的应用初始化阶段。
静态线程
不通过堆动态分配 TCB 和栈:
#include <rtthread.h>

#define THREAD_STACK_SIZE 1024
#define THREAD_PRIORITY   20
#define THREAD_TIMESLICE  10

static struct rt_thread my_thread;

/* 自己准备线程栈 */
static rt_uint8_t thread_stack[THREAD_STACK_SIZE];

static void my_thread_entry(void *parameter)
{
    while (1)
    {
        rt_kprintf("static thread running\n");

        rt_thread_mdelay(1000);
    }
}

int my_thread_init(void)
{
    rt_thread_init(
        &my_thread,              /* TCB */
        "my_thread",             /* 线程名称 */
        my_thread_entry,         /* 入口函数 */
        RT_NULL,                 /* 参数 */
        thread_stack,            /* 栈 */
        sizeof(thread_stack),    /* 栈大小 */
        THREAD_PRIORITY,         /* 优先级 */
        THREAD_TIMESLICE         /* 时间片 */
    );

    rt_thread_startup(&my_thread);

    return 0;
}
软件定时器 timer
概念
RT-Thread 的 timer 本质上是经过指定的 tick,触发一个 timeout 回调函数。
rt_thread_mdelay(1000); 这类的只是让线程阻塞,不能算是创建了一个独立的定时器。
使用 list timer 可以查看当前系统中已经创建的定时器及其状态:
timer         periodic   timeout    activated     mode
------------ ---------- ---------- ----------- ---------
tshell       0x00000000 0x00000000 deactivated one shot
timer1       0x00000000 0x00000000 deactivated one shot
| 字段 | 含义 |
|---|---|
timer | 定时器名称 |
periodic | 定时周期,也就是 init_tick |
timeout | 下一次超时对应的 tick |
activated | 当前是否已经启动 |
mode | one shot(单次)或 periodic(持续) |
状态机
代码
RT-Thread 的定时器 API 可以分成四组:创建/初始化、启动/停止、控制、删除/脱离。
| API | 作用 | 对状态的影响 |
|---|---|---|
rt_timer_create() | 动态创建 timer | 创建后为 deactivated |
rt_timer_init() | 静态初始化 timer | 初始化后为 deactivated |
rt_timer_start() | 启动 timer | deactivated → activated |
rt_timer_stop() | 停止 timer | activated → deactivated |
rt_timer_control() | 修改周期、模式等 | 可能修改 periodic / mode 等属性 |
rt_timer_delete() | 删除动态 timer | timer 对象消失 |
rt_timer_detach() | 脱离静态 timer | timer 对象从内核对象系统移除 |
#include <rtthread.h>

static rt_timer_t my_timer = RT_NULL;

/* 定时器超时回调函数 */
static void timer_timeout(void *parameter)
{
    rt_kprintf("timer timeout! tick = %d\n", rt_tick_get());
}

/* 创建并启动定时器 */
static int timer_start_demo(void)
{
    /* 已创建就不重复创建 */
    if (my_timer == RT_NULL)
    {
        my_timer = rt_timer_create(
            "demo",                    /* timer 名称 */
            timer_timeout,             /* 超时回调 */
            RT_NULL,                   /* 回调参数 */
            RT_TICK_PER_SECOND,        /* 1 秒 */
            RT_TIMER_FLAG_PERIODIC     /* 周期定时器 */
        );

        if (my_timer == RT_NULL)
        {
            rt_kprintf("create timer failed!\n");
            return -1;
        }
    }

    rt_timer_start(my_timer);

    rt_kprintf("timer started\n");

    return 0;
}

MSH_CMD_EXPORT(timer_start_demo, start timer demo);
msh /> timer_start_demo
timer started
timer timeout! tick = 12345
timer timeout! tick = 13345
timer timeout! tick = 14345
...
信号量 semaphore
概念
shell 中可以用 list sem 查看系统中的信号量:
semaphore                        v   suspend thread
-------------------------------- --- --------------
shrx                             000 0
shell_rx                         001 0
| 字段 | 含义 |
|---|---|
semaphore | 信号量名称 |
v | 当前信号量值 |
suspend thread | 当前正在等待这个信号量的线程 |
代码
| API | 作用 | 典型状态变化 / 影响 |
|---|---|---|
rt_sem_create() | 动态创建信号量 | 创建信号量并设置初始 value |
rt_sem_init() | 静态初始化信号量 | 初始化已有的 struct rt_semaphore |
rt_sem_take() | 获取信号量 | value > 0 时 value - 1;否则线程可能进入 SUSPEND |
rt_sem_trytake() | 尝试获取信号量 | 有资源则 value - 1,没有则立即失败,不阻塞 |
rt_sem_release() | 释放信号量 | 有等待线程则唤醒一个;否则 value + 1 |
rt_sem_control() | 控制信号量 | 常用于执行 IPC 控制操作,例如重置信号量 |
rt_sem_delete() | 删除动态信号量 | 删除由 rt_sem_create() 创建的信号量 |
rt_sem_detach() | 脱离静态信号量 | 对应 rt_sem_init(),从内核对象系统中移除 |
事件集 event
概念
RT-Thread 里的 event(事件集) 是一种线程间同步机制。它和信号量有点像,但更适合处理“多个条件/多个事件”的组合等待。
| 机制 | 更像什么 | 适合场景 |
|---|---|---|
| Semaphore | 一个计数器 | “资源来了几个” |
| Event | 一组 bit 标志 | “哪些事情发生了” |
用 list event 查看系统中的事件集:
event             set    suspend thread
------------  ---------- --------------
at_ce1        0x00000000 001:at_clnt1
at_se1        0x00000000 0
at_ce0        0x00000000 001:at_clnt0
at_se0        0x00000000 0
RT-Thread 的一个 event 用 32 位无符号整数保存事件,所以一个 event 对象最多可以表示 32 个事件,每一位代表一个事件。
bit31 ... bit3 bit2 bit1 bit0
             │    │    │
             │    │    └─ WiFi 连接成功
             │    └────── TCP 连接成功
             └─────────── 数据准备完成
一个适合使用 event 的例子:
代码
| API | 作用 |
|---|---|
rt_event_create() | 动态创建事件集 |
rt_event_init() | 静态初始化事件集 |
rt_event_send() | 设置一个或多个事件位 |
rt_event_recv() | 等待指定事件 |
rt_event_control() | 控制 event 对象 |
rt_event_delete() | 删除动态 event |
rt_event_detach() | 脱离静态 event |
先定义两个事件:
#define EVENT_RX_READY    (1 << 0)
#define EVENT_TX_DONE     (1 << 1)
创建:
rt_event_t event;

event = rt_event_create(
    "my_event",
    RT_IPC_FLAG_FIFO
);
假设接收线程等待:
rt_uint32_t recved;

rt_event_recv(
    event,
    EVENT_RX_READY,
    RT_EVENT_FLAG_OR | RT_EVENT_FLAG_CLEAR,
    RT_WAITING_FOREVER,
    &recved
);
如果现在还没有:
EVENT_RX_READY
那么这个线程会:
RUNNING
   ↓
rt_event_recv()
   ↓
SUSPEND
然后另一个线程:
rt_event_send(event, EVENT_RX_READY);事件位变成:
0000 0001
RT-Thread 检查发现等待条件满足,于是:
接收线程
SUSPEND
   ↓
READY
等待线程被唤醒。
邮箱 mailbox
概念
RT-Thread 里的 mailbox(邮箱) 是一种线程间通信机制,用来在线程之间传递一个“消息值”。
shell 中可以用 list mailbox 查看系统中的邮件:
mailbox      entry size suspend thread
------------ ----  ---- --------------
mbox0        0000  0008 1:tcpip
etxmb        0000  0008 1:etx
erxmb        0000  0008 1:erx
RT-Thread 的 mailbox 中,每条消息本质上是一个 rt_ubase_t 大小的值,也就是和 CPU 字长对应的整数类型。
代码
| API | 作用 |
|---|---|
rt_mb_create() | 动态创建 mailbox |
rt_mb_init() | 静态初始化 mailbox |
rt_mb_send() | 发送消息 |
rt_mb_send_wait() | 邮箱满时可以等待后再发送 |
rt_mb_recv() | 接收消息 |
rt_mb_control() | 控制 mailbox |
rt_mb_delete() | 删除动态 mailbox |
rt_mb_detach() | 脱离静态 mailbox |
示例,先创建一个 mailbox:
#include <rtthread.h>

static rt_mailbox_t mb;

static int mailbox_init(void)
{
    mb = rt_mb_create(
        "mb",
        8,                  /* 最多存 8 条消息 */
        RT_IPC_FLAG_FIFO
    );

    if (mb == RT_NULL)
    {
        rt_kprintf("mailbox create failed\n");
        return -1;
    }

    return 0;
}
创建一个不断发送 101,102,103...的线程,如果邮箱满了,则会发送失败:
static void sender_entry(void *parameter)
{
    rt_ubase_t value = 100;

    while (1)
    {
        rt_mb_send(mb, value);

        rt_kprintf("send: %d\n", value);

        value++;

        rt_thread_mdelay(1000);
    }
}
创建一个接收线程,如果没有邮件,则会一直处于阻塞态:
static void receiver_entry(void *parameter)
{
    rt_ubase_t value;

    while (1)
    {
        rt_mb_recv(
            mb,
            &value,
            RT_WAITING_FOREVER
        );

        rt_kprintf("recv: %d\n", value);
    }
}消息队列 msgqueue
概念
shell 中使用 list msgqueue 查看系统中的消息队列:
msgqueue entry suspend thread
-------- ----- --------------
mq1      0002  0
mq2      0000  1:worker
| 字段 | 含义 |
|---|---|
msgqueue | 消息队列名称 |
entry | 当前队列中已有多少条消息 |
suspend thread | 当前有多少线程因为等待这个消息队列而挂起 |
消息队列可以将整个结构体的数据复制进去(Mailbox 发的是“一个值”;Message Queue 发的是“一块数据”):
| Mailbox | Message Queue |
|---|---|
| 每条消息固定一个机器字 | 每条消息可以是多个字节 |
| 常用于整数、指针 | 常用于结构体、数据包 |
| 更轻量 | 功能更强 |
| 通常不复制大块数据 | 会复制消息内容 |
代码
| API | 作用 | 关键说明 |
|---|---|---|
rt_mq_create() | 动态创建消息队列 | 指定消息大小、最大消息数、等待策略 |
rt_mq_init() | 静态初始化消息队列 | 使用用户自己提供的内存缓冲区 |
rt_mq_send() | 发送普通消息 | 队列满时通常立即返回失败 |
rt_mq_send_wait() | 等待发送消息 | 队列满时可等待一段时间,直到有空位 |
rt_mq_urgent() | 发送紧急消息 | 插到队列前面,比普通消息优先被接收 |
rt_mq_recv() | 接收消息 | 队列为空时可选择等待或立即返回 |
rt_mq_control() | 控制消息队列 | 可用于重置等控制操作 |
rt_mq_delete() | 删除动态消息队列 | 对应 rt_mq_create() |
rt_mq_detach() | 脱离静态消息队列 | 对应 rt_mq_init() |
一个完整但比较简洁的 RT-Thread 消息队列示例:一个线程每秒发送一条结构体消息,另一个线程负责接收。
#include <rtthread.h>

typedef struct
{
    int id;
    int value;
} sensor_msg_t;

static rt_mq_t sensor_mq = RT_NULL;

/* 发送线程 */
static void sender_entry(void *parameter)
{
    sensor_msg_t msg;
    int count = 0;

    while (1)
    {
        msg.id = 1;
        msg.value = count++;

        if (rt_mq_send(sensor_mq,
                       &msg,
                       sizeof(msg)) == RT_EOK)
        {
            rt_kprintf("send: id=%d value=%d\n",
                       msg.id,
                       msg.value);
        }
        else
        {
            rt_kprintf("message queue full!\n");
        }

        rt_thread_mdelay(1000);
    }
}

/* 接收线程 */
static void receiver_entry(void *parameter)
{
    sensor_msg_t msg;

    while (1)
    {
        /*
         * 队列为空时永久等待
         */
        if (rt_mq_recv(sensor_mq,
                       &msg,
                       sizeof(msg),
                       RT_WAITING_FOREVER) == RT_EOK)
        {
            rt_kprintf("recv: id=%d value=%d\n",
                       msg.id,
                       msg.value);
        }
    }
}

static int mq_demo(void)
{
    rt_thread_t sender;
    rt_thread_t receiver;

    /* 创建消息队列
     *
     * 每条消息大小:sizeof(sensor_msg_t)
     * 最多保存:8 条消息
     */
    sensor_mq = rt_mq_create(
        "sensor",
        sizeof(sensor_msg_t),
        8,
        RT_IPC_FLAG_FIFO
    );

    if (sensor_mq == RT_NULL)
    {
        rt_kprintf("create message queue failed!\n");
        return -1;
    }

    /* 创建发送线程 */
    sender = rt_thread_create(
        "sender",
        sender_entry,
        RT_NULL,
        1024,
        20,
        10
    );

    /* 创建接收线程 */
    receiver = rt_thread_create(
        "receiver",
        receiver_entry,
        RT_NULL,
        1024,
        20,
        10
    );

    if (sender != RT_NULL)
        rt_thread_startup(sender);

    if (receiver != RT_NULL)
        rt_thread_startup(receiver);

    return 0;
}

MSH_CMD_EXPORT(mq_demo, message queue demo);堆 memory heaps
概念
shell 的 list memheap 可以列举出系统中的内存堆对象使用情况:
memheap   pool size  max used size  available size
-------- ---------- -------------- --------------
sdram    33554432   48             33554384
heap     190584     7356           183228
RT-Thread 的 memheap 是一种动态内存管理机制,可以把一块连续 RAM 管理成堆,比如片内 SRAM、片外 SDRAM 都可以各自建立一个 memheap。
| 字段 | 含义 |
|---|---|
memheap | 内存堆名称 |
pool size | 这块 heap 的总大小 |
max used size | 历史上曾经使用过的最大内存量 |
available size | 当前还可以使用的内存大小 |
代码
| API | 作用 |
|---|---|
rt_memheap_init() | 初始化一块 memheap |
rt_memheap_alloc() | 从指定 memheap 分配内存 |
rt_memheap_realloc() | 调整已分配内存大小 |
rt_memheap_free() | 释放内存 |
rt_memheap_info() | 获取 heap 使用信息 |
rt_memheap_detach() | 从系统中移除 memheap |
一个比较典型的 RT-Thread memheap 示例:先拿一块静态数组模拟“独立内存区域”,把它初始化成一个 memheap,然后从里面申请和释放内存。
#include <rtthread.h>

/* 模拟一块独立 RAM:10 KB */
#define MY_HEAP_SIZE   (10 * 1024)

static rt_uint8_t my_heap_buffer[MY_HEAP_SIZE];

/* memheap 控制块 */
static struct rt_memheap my_heap;

static int memheap_demo(void)
{
    char *buf1;
    char *buf2;

    /* 1. 初始化内存堆 */
    if (rt_memheap_init(&my_heap,
                        "myheap",
                        my_heap_buffer,
                        sizeof(my_heap_buffer)) != RT_EOK)
    {
        rt_kprintf("memheap init failed!\n");
        return -1;
    }

    rt_kprintf("memheap initialized\n");

    /* 2. 从 myheap 中申请 1024 字节 */
    buf1 = rt_memheap_alloc(&my_heap, 1024);

    if (buf1 == RT_NULL)
    {
        rt_kprintf("buf1 alloc failed!\n");
        return -1;
    }

    rt_kprintf("buf1 alloc success: %p\n", buf1);

    /* 使用这块内存 */
    rt_snprintf(buf1, 1024, "Hello RT-Thread memheap!");

    rt_kprintf("buf1 content: %s\n", buf1);

    /* 3. 再申请 2048 字节 */
    buf2 = rt_memheap_alloc(&my_heap, 2048);

    if (buf2 == RT_NULL)
    {
        rt_kprintf("buf2 alloc failed!\n");

        rt_memheap_free(buf1);
        return -1;
    }

    rt_kprintf("buf2 alloc success: %p\n", buf2);

    /* 4. 释放第一块 */
    rt_memheap_free(buf1);
    buf1 = RT_NULL;

    rt_kprintf("buf1 freed\n");

    /* 5. 释放第二块 */
    rt_memheap_free(buf2);
    buf2 = RT_NULL;

    rt_kprintf("buf2 freed\n");

    return 0;
}

MSH_CMD_EXPORT(memheap_demo, memheap demo);设备 device
概念
list device 是 RT-Thread 里用来查看当前已经注册到 I/O 设备框架中的所有设备的命令。它非常适合检查 UART、网卡、RTC、SD 卡、SPI/I2C 设备等有没有成功注册。
device   type                 ref count
-------- -------------------- ---------
e0       Network Interface    0
sd0      Block Device         1
rtc      RTC                  0
uart1    Character Device     0
uart0    Character Device     2
| 字段 | 含义 |
|---|---|
device | 设备名称 |
type | 设备类型 |
ref count | 当前设备被打开的次数 |
状态机
代码
应用层
  ├─ 用户应用
  ├─ 软件包提供的应用/协议
  └─ RT-Thread 组件与服务
          ↓
RT-Thread 设备框架
          ↓
驱动实现
  ├─ 用户自写驱动
  ├─ 软件包驱动
  └─ BSP/官方驱动
          ↓
芯片 HAL / 寄存器
          ↓
硬件
| 类型 | 主要职责 | 典型位置 |
|---|---|---|
| 自己写的设备驱动 | 适配具体芯片、板卡或外设 | bsp/.../board、libraries/<厂商>_drivers |
| 软件包里的驱动 | 可复用、可分发的设备驱动或协议适配 | bsp/.../packages |
| RT-Thread 官方组件/服务 | 提供通用系统能力,如文件系统、Shell、网络、日志 | components/dfs、components/finsh、components/net、components/utilities |
| RT-Thread 官方驱动框架 | 统一设备模型和驱动接口 | components/drivers |
RT-Thread 用 C 语言实现了类似面向对象的设备抽象:
设备结构体 struct rt_device
        +
设备类型 enum rt_device_class_type
        +
函数指针操作接口
| 面向对象概念 | RT-Thread 中的实现 | 作用 |
|---|---|---|
| 类(Class) | struct rt_device | 定义所有设备共有的属性和操作 |
| 子类(Subclass) | 串口、SPI、I2C、Sensor 等专用设备结构体 | 扩展某类设备的专用能力 |
| 对象(Object) | 已注册的具体设备,如 "uart0"、"spi10" | 表示一个实际硬件设备 |
| 类型标识 | enum rt_device_class_type | 标识字符设备、网络设备、RTC、SPI、PWM 等类型 |
| 成员变量 | type、flag、open_flag、user_data | 保存设备状态、权限和私有数据 |
| 虚函数表 | struct rt_device_ops,或 rt_device 中的函数指针 | 保存具体驱动的操作函数 |
| 构造/注册 | rt_device_register() | 把设备加入 RT-Thread 设备列表 |
| 查找对象 | rt_device_find("uart0") | 按名称找到设备 |
| 打开设备 | rt_device_open() | 初始化或启用设备 |
| 读操作 | rt_device_read() | 调用具体驱动的读取函数 |
| 写操作 | rt_device_write() | 调用具体驱动的写入函数 |
| 控制操作 | rt_device_control() | 设置参数、启动 DMA、配置中断等 |
| 关闭设备 | rt_device_close() | 停止或释放设备 |
| 注销设备 | rt_device_unregister() | 从设备框架中注销 |
| 事件回调 | rx_indicate、tx_complete | 通知接收数据或发送完成 |
| 多态 | 应用只调用统一设备 API | 不同硬件使用相同的上层调用方式 |
| 私有成员 | 扩展结构体或 user_data | 保存寄存器地址、DMA、缓存等驱动私有信息 |
示例:驱动一个 Flash 外设
Flash 初始化与挂载链
| 顺序 | 文件 | 关键函数 | 作用 |
|---|---|---|---|
| 1 | applications/spi_flash.c | spi1_flash_init() | 项目初始化入口 |
| 2 | libraries/XXX32_drivers/drv_spi.c | rt_hw_spi_device_attach() | 将 "spi10" 挂接到 "spi1",CS 使用 PD1 |
| 3 | components/drivers/spi/dev_spi_core.c | rt_spi_bus_attach_device_cspin() | 创建并注册 SPI 从设备 |
| 4 | components/drivers/spi/dev_spi_flash_sfud.c | rt_sfud_flash_probe() | 通过 SPI 识别 Flash,读取 JEDEC/SFDP 参数 |
| 5 | components/drivers/spi/sfud/src/sfud.c | sfud_device_init() | 初始化 SFUD Flash 对象 |
| 6 | dev_spi_flash_sfud.c | rt_device_register() | 将 Flash 注册成块设备 "sf_cmd" |
| 7 | components/dfs/dfs_v1/src/dfs_fs.c | dfs_mount() | 请求挂载 "sf_cmd" |
| 8 | components/dfs/dfs_v1/filesystems/elmfat/dfs_elm.c | dfs_elm_mount()、f_mount() | 将块设备挂载为 FatFs 文件系统 |
SPI1 总线
  → spi10 SPI 从设备
    → sf_cmd Flash 块设备
      → / 文件系统路径
其他线程执行 CRUD 时的调用链
| 顺序 | 文件 | 关键函数 | 作用 |
|---|---|---|---|
| 1 | 其他线程自己的 .c | open()、read()、write()、close() | 应用调用公共文件接口 |
| 2 | components/dfs/dfs_v1/src/dfs_posix.c | open()、read()、write()、close()、unlink() | POSIX 接口实现 |
| 3 | components/dfs/dfs_v1/src/dfs_file.c | dfs_file_open()、dfs_file_read()、dfs_file_write() | 管理文件描述符、路径和文件对象 |
| 4 | components/dfs/dfs_v1/filesystems/elmfat/dfs_elm.c | dfs_elm_read()、dfs_elm_write() | DFS 到 FatFs 的适配 |
| 5 | 同上 | f_read()、f_write()、f_close()、f_unlink() | FatFs 文件操作 |
| 6 | 同上 | disk_read()、disk_write()、disk_ioctl() | FatFs 到块设备的适配 |
| 7 | components/drivers/spi/dev_spi_flash_sfud.c | rt_sfud_read()、rt_sfud_write() | 将逻辑扇区转换为 Flash 地址 |
| 8 | components/drivers/spi/sfud/src/sfud.c | sfud_read()、sfud_erase_write() | 执行 Flash 读、擦除、写操作 |
| 9 | components/drivers/spi/dev_spi_core.c | rt_spi_transfer()、rt_spi_send_then_recv() | SPI 抽象层传输 |
| 10 | libraries/gd32_drivers/drv_spi.c | spi_configure()、spixfer() | 操作 GD32 SPI1 外设 |
| 11 | 硬件 | SPI 寄存器和 Flash 芯片 | 完成实际数据传输 |
应用线程
  ↓ read/write
DFS POSIX
  ↓
DFS 文件管理
  ↓
FatFs
  ↓
sf_cmd 块设备
  ↓
SFUD
  ↓
RT-Thread SPI 框架
  ↓
CPU SPI1 驱动
  ↓
Flash 芯片
文件描述符 fd
fd 是 file descriptor,文件描述符。RT-Thread 开启 DFS / POSIX 文件接口以后,会用一个小整数来代表“当前已经打开的文件、设备、socket、pipe 等对象”。
list fd 用来查看当前已打开的文件描述符。
fd type    ref magic  path
-- ------  --- -----  ------
 0 file      1 fdfd   /uart0
 1 socket    1 fdfd
 2 file      1 fdfd   /pipe0
 3 file      1 fdfd   /pipe0
| 字段 | 含义 |
|---|---|
fd | 文件描述符编号 |
type | 描述符对应的对象类型,例如 file、socket |
ref | 这个描述符对象的引用计数 |
magic | DFS 内部用来检查结构有效性的标记,不是业务数据 |
path | 对应的文件、设备或管道路径 |
存储功能
举例:Elm-Chan FatFs 是实际文件系统,DFS 是统一接口层,SPI Flash 是底层存储介质。
Elm-Chan FatFs
Elm-Chan FatFs 是由 ChaN(Elm-Chan)编写的轻量级 FAT 文件系统模块,专门用于 MCU 和 RTOS。
open/read/write
      ↓
RT-Thread DFS(虚拟文件系统)
      ↓
dfs_elm.c(RT-Thread 适配层)
      ↓
FatFs 核心 ff.c
      ↓
diskio / SFUD
      ↓
SPI NOR Flash(sf_cmd)
它主要支持:
- FAT12、FAT16、FAT32
- 文件和目录操作
- 长文件名
- 创建、读写、删除、格式化文件系统
- 通过 POSIX 接口使用,例如
open()、read()、write()、stat()
该文件系统定义了如下数据结构:
FATFS fs;      // 文件系统对象
FIL file;      // 文件对象
DIR dir;       // 目录对象
FILINFO info;  // 文件信息
API
| 功能 | API |
|---|---|
| 挂载 | f_mount() |
| 打开文件 | f_open() |
| 读取 | f_read() |
| 写入 | f_write() |
| 关闭 | f_close() |
| 同步 | f_sync() |
| 删除 | f_unlink() |
| 创建目录 | f_mkdir() |
| 遍历目录 | f_opendir() / f_readdir() |
| 文件大小 | f_size() |
| 移动指针 | f_lseek() |
| 获取空间 | f_getfree() |
代码示例
#include "ff.h"

void save_config(void)
{
    FIL file;
    UINT bw;

    f_open(&file, "config.txt", FA_WRITE | FA_CREATE_ALWAYS);
    char config[] =
        "id=001\n"
        "interval=1000\n";
    f_write(&file, config, strlen(config), &bw);
    f_close(&file);
}

void load_config(void)
{
    FIL file;
    char buf[128];
    UINT br;

    f_open(&file, "config.txt", FA_READ);
    f_read(&file, buf, sizeof(buf) - 1, &br);
    buf[br] = 0;
    printf("%s", buf);
    f_close(&file);
}
DFS
RT-Thread 里的 DFS 全称是 Device File System,本质上就是 RT-Thread 的虚拟文件系统层(VFS)。它的作用不是“自己规定一种磁盘格式”,而是把 FatFS、RomFS、DevFS、NFS 等不同文件系统统一到一套接口下面,让应用都能用类似 Linux 的 open / read / write / close 来操作。
shell
启用 DFS 和 POSIX 接口后,通常有:
| 命令 | 作用 |
|---|---|
ls [path] | 列出目录或文件 |
cd <path> | 切换当前工作目录 |
pwd | 显示当前工作目录 |
cp <src> <dst> | 复制文件 |
mv <src> <dst> | 移动或重命名文件 |
cat <file> | 显示文件内容 |
rm [-frv] <file> | 删除文件或目录 |
mkdir <dir> | 创建目录 |
mkfs [-t type] <device> | 格式化存储设备 |
mount ... | 挂载文件系统 |
umount <path> | 卸载文件系统 |
df [path] | 查看磁盘空间使用情况 |
echo "text" [file] | 输出字符串,指定文件时写入文件 |
tail [-n number] <file> | 查看文件末尾内容 |
DFS v2 还可能增加:
ln       创建符号链接
link     创建硬链接
chmod    修改文件属性
在支持工作目录的配置下,MSH 还可以执行 .sh 脚本。
网络功能
架构
| 组件 | 主要职责 | 应用层会不会直接经常调用 |
|---|---|---|
SAL | 给应用提供统一 Socket 接口 | 经常 |
NetDev | 管理网卡、IP、DNS、默认接口、UP/LINK 状态 | 偶尔 |
lwIP / AT Socket | 真正实现 TCP/IP 或模块通信 | 通常不直接碰 |
| Ethernet / Wi-Fi / 4G 驱动 | 和硬件打交道 | 应用层基本不碰 |
NetDev
概念
RT-Thread 里的 NetDev 可以理解成:网络设备抽象层,用统一方式管理“网卡”。
一个 netdev 对象一般会保存这张网卡的网络信息,例如:
netdev
│
├── name
│    └── 网卡名称,如 e0 / wlan0
│
├── IP 地址
│    └── 192.168.1.100
│
├── 子网掩码
│    └── 255.255.255.0
│
├── Gateway
│    └── 192.168.1.1
│
├── DNS
│    └── 8.8.8.8
│
├── 网卡状态
│    ├── UP / DOWN
│    └── LINK UP / LINK DOWN
│
└── 操作接口
     ├── set_up
     ├── set_down
     ├── set_addr_info
     ├── set_dns_server
     └── ping 等
可以用 ifconfig 来查看各个网卡的信息:
network interface device: e0 (Default)
MTU: 1500
MAC: 00 11 22 33 44 55
FLAGS: UP LINK_UP INTERNET_UP DHCP_ENABLE
ip address: 192.168.1.100
gw address: 192.168.1.1
net mask  : 255.255.255.0
dns server #0: 192.168.1.1

network interface device: wlan0
MTU: 1500
MAC: ...
FLAGS: UP LINK_UP
ip address: 192.168.2.100
...
代码
| API | 作用 |
|---|---|
netdev_get_by_name() | 按名字查找网卡 |
netdev_get_first_by_flags() | 按状态查找网卡 |
netdev_set_up() | 启用网卡(进入 UP) |
netdev_set_down() | 关闭网卡(进入 DOWN) |
netdev_set_addr_info() | 设置 IP / 掩码 / Gateway |
netdev_set_dns_server() | 设置 DNS |
netdev_set_default() | 设置默认网卡 |
netdev_is_up() | 查看接口是否启用(是否处于 UP 状态) |
netdev_is_link_up() | 判断物理链路是否连通 |
NetDev 提供的是“管理和选择网络接口”的接口,不是强制系统任何时候只能启用一张网卡。
如果要实现:
则可以使用逻辑:
struct netdev *eth;
struct netdev *wifi;
struct netdev *lte;

eth  = netdev_get_by_name("e0");
wifi = netdev_get_by_name("wlan0");
lte  = netdev_get_by_name("4g0");

if (netdev_is_link_up(eth))
{
    netdev_set_default(eth);
}
else if (netdev_is_link_up(wifi))
{
    netdev_set_default(wifi);
}
else if (netdev_is_link_up(lte))
{
    netdev_set_default(lte);
}
netdev_set_default() 主要影响后续默认选择的网络路径,不会把已经建立好的 TCP/WebSocket 连接自动“搬”到另一张网卡。
比如:
TCP连接
   ↓
最初走 e0
   ↓
Ethernet 掉线
   ↓
netdev_set_default(4g0)
原来的 TCP socket 通常仍然会断掉。一般需要:
检测断线
   ↓
close(old_socket)
   ↓
切 default netdev
   ↓
重新 socket()
   ↓
重新 connect()
SAL
SAL 全称是 Socket Abstraction Layer(套接字抽象层)。作用是把不同网络协议栈统一成一套 BSD Socket API,让应用层不必关心底层到底是 lwIP、AT Socket 还是其他网络实现。
假设没有 SAL。
以太网使用 lwIP 时,你可能调用:
lwip_socket();
lwip_connect();
lwip_send();
4G 模块使用 AT Socket 时,底层又可能是:
at_socket();
at_connect();
at_send();
应用程序就和底层协议栈绑死了。
SAL 把它们统一成:
socket();
connect();
send();
recv();
close();
于是业务层只需要写:
int sock;

sock = socket(AF_INET, SOCK_STREAM, 0);

connect(sock,
        (struct sockaddr *)&server,
        sizeof(server));

send(sock, data, len, 0);

recv(sock, buf, sizeof(buf), 0);

closesocket(sock);
底层究竟调用:
lwip_connect()还是:
at_connect()由 SAL 来做适配。
| API | 作用 |
|---|---|
socket() | 创建 Socket |
connect() | 客户端连接服务器 |
bind() | 绑定本地 IP / 端口 |
listen() | TCP Server 开始监听 |
accept() | 接受客户端连接 |
send() | 发送数据 |
recv() | 接收数据 |
sendto() | UDP 发送 |
recvfrom() | UDP 接收 |
shutdown() | 关闭连接方向 |
closesocket() / close() | 关闭 Socket |
select() / poll() | 等待多个 Socket 事件 |
getaddrinfo() | DNS / 地址解析 |
SAL 的上层 API 就是标准 BSD Socket 风格,因此很多 PC/Linux 网络代码可以比较容易移植到 RT-Thread。
对于 OCPP 协议,应用层网络大致会是:
数据解析功能
ArduinoJson
ArduinoJson 是一个嵌入式 C++ 里的 JSON 解析器 + JSON 生成器。这是个软件包,之前已经尝试用 RT-Thread 的包管理器安装上了。
项目中 Json 可能被用作通用数据格式和持久化配置格式。
API
| 场景 | 重点 API |
|---|---|
| 加载 JSON | deserializeJson() |
| 读取 JSON | []、as<T>()、is<T>()、` |
| 构造 JSON | []=、add()、createNestedObject()、createNestedArray() |
| 输出 JSON | serializeJson()、serializeJsonPretty()、measureJson() |
代码示例
定义一个 json:
{
    "device": {
        "name": "SensorNode01",
        "id": 1001,
        "version": "1.2.0"
    },

    "network": {
        "ip": "192.168.1.100",
        "port": 8080,
        "timeout": 5000
    },

    "system": {
        "mode": "auto",
        "debug": true,
        "logLevel": 2
    },

    "sensor": {
        "offset": 0.15,
        "scale": 1.02,
        "channels": [
            1,
            2,
            3
        ]
    }
}
程序运行时不直接操作 JSON,而是转换成结构体:
#include <stdint.h>
#include <stdbool.h>

// 设备信息
typedef struct
{
    char name[32];
    int id;
    char version[16];
} DeviceInfo;

// 网络配置
typedef struct
{
    char ip[32];
    int port;
    int timeout;
} NetworkConfig;

// 系统配置
typedef struct
{
    char mode[16];
    bool debug;
    int logLevel;
} SystemConfig;

// 传感器配置
typedef struct
{
    float offset;
    float scale;
    int channels[8];
    int channelCount;
} SensorConfig;

// 总配置

typedef struct
{
    DeviceInfo device;
    NetworkConfig network;
    SystemConfig system;
    SensorConfig sensor;
} DeviceConfig;

DeviceConfig config;
读取 json:
#include <ArduinoJson.h>

bool load_config(const char* json)
{
    /* 创建 JSON 内存池,所有解析出来的数据暂时存这里 */
    StaticJsonDocument<1024> doc;

    /* JSON 字符串 → JsonDocument */
    DeserializationError error = deserializeJson(doc, json);
    if(error)
    {
        return false;
    }

    /* 读取 device JSON: "device":{"name":"SensorNode01"} */
    strcpy(config.device.name, doc["device"]["name"] | "unknown");
    config.device.id = doc["device"]["id"] | 0;
    strcpy(config.device.version, doc["device"]["version"] | "0.0");

    /* 网络配置 */
    strcpy(config.network.ip, doc["network"]["ip"] | "0.0.0.0");
    config.network.port = doc["network"]["port"] | 80;
    config.network.timeout = doc["network"]["timeout"] | 3000;

    /* 系统参数 */
    strcpy(config.system.mode, doc["system"]["mode"] | "manual");
    config.system.debug = doc["system"]["debug"] | false;
    config.system.logLevel = doc["system"]["logLevel"] | 1;
    /* 数组解析 JSON: "channels": [1,2,3] */
    JsonArray channels = doc["sensor"]["channels"];
    config.sensor.channelCount = 0;
    for(JsonVariant v : channels)
    {
        config.sensor.channels[config.sensor.channelCount] = v.as<int>();
        config.sensor.channelCount++;
    }
    return true;
}
修改配置(结构体里的数据):
config.system.debug = true;
config.sensor.scale = 1.05;
输出 json:
void save_config(char* buffer, size_t size)
{
    StaticJsonDocument<1024> doc;

    // device
    JsonObject device = doc.createNestedObject("device");
    device["name"] = config.device.name;
    device["id"] = config.device.id;
    device["version"] = config.device.version;

    // network
    JsonObject network = doc.createNestedObject("network");
    network["ip"] = config.network.ip;
    network["port"] = config.network.port;
    network["timeout"] = config.network.timeout;

    // system
    JsonObject system = doc.createNestedObject("system");
    system["mode"] = config.system.mode;
    system["debug"] = config.system.debug;
    system["logLevel"] = config.system.logLevel;

    // 输出 JSON
    serializeJsonPretty(doc, buffer, size);
}
输出:
{
  "device": {
    "name": "SensorNode01",
    "id": 1001,
    "version": "1.2.0"
  },
  "network": {
    "ip": "192.168.1.100",
    "port": 8080,
    "timeout": 5000
  },
  "system": {
    "mode": "auto",
    "debug": true,
    "logLevel": 2
  }
}